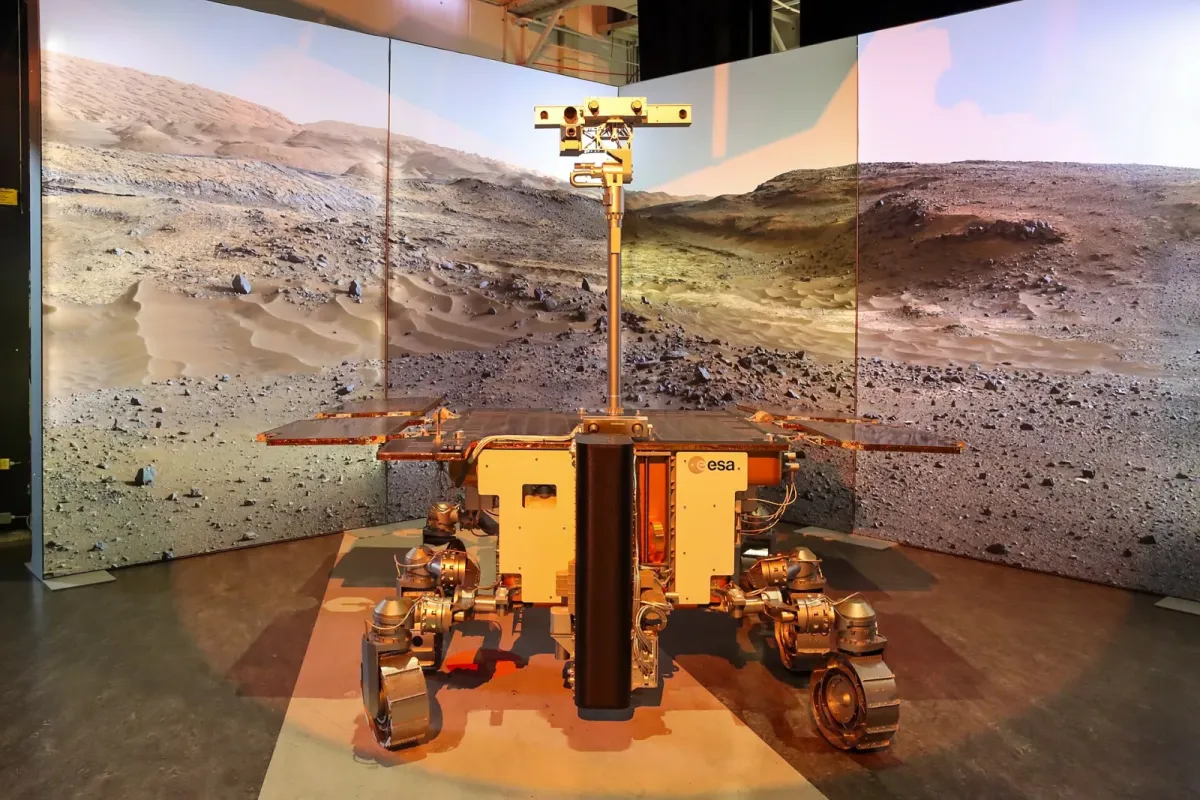
Für den europäischen Mars-Rover Rosalind Franklin entscheidet sich viel schon in den ersten Tagen nach der Landung: Bevor er nach Spuren von Leben bohren kann, muss er sicher von seiner Landeplattform auf den Marsboden fahren. Wie die ESA am 12. Oktober mitteilte, hat ein originalgroßes Testmodell genau das in einer zweimonatigen Kampagne mehr als 20-mal geprobt – über Rampen, in Schräglage, mit Hindernissen und bei nachgeahmter Marsschwerkraft. Die ESA zählt diesen Moment zu den kritischsten der gesamten ExoMars-Mission.
Testkampagne in Turin: Schräglage, Hindernisse, ein Drittel Schwerkraft
Das Testmodell heißt Amalia und ist ein voll repräsentativer Zwilling des Flugrovers. Die Versuche führte Thales Alenia Space, der industrielle Hauptauftragnehmer der Mission, in den Anlagen von ALTEC in Turin durch. Dort stand den Teams ein Nachbau der Landeplattform zur Verfügung. In Turin befindet sich auch das Kontrollzentrum, aus dem der Rover später auf dem Mars gesteuert werden soll.
Die Ingenieure bauten drei Erschwernisse ein. Erstens die Schwerkraft: Auf dem Mars beträgt sie etwa ein Drittel des Erdwerts. Eine Vorrichtung an der Hallendecke hielt den auf der Erde 300 Kilogramm schweren Rover deshalb wie eine Marionette und trug zwei Drittel seines Gewichts. Zweitens die Neigung: Eine hydraulische Plattform kippte Rover und Landermodell um 20 Grad. Drittens unebener Untergrund: Unter die Rampen legten die Teams Hindernisse, als wäre der Lander auf einem Felsbrocken oder an einem Hang zum Stehen gekommen. Geübt wurden auch die extremen Fälle, also die Abfahrt nach beiden Seiten.
Die ESA wertet die Kampagne als Erfolg. Chiara Lombardi, bei der ESA für die Schnittstelle zwischen Rover und Lander zuständig, lobte sinngemäß, wie gut die Rampen unter den erschwerten Bedingungen funktioniert hätten. Laut ESA sammelten die Teams außerdem Betriebserfahrung, die den echten Rover bei seiner ersten Fahrt auf dem Mars schützen soll.
Warum das Herunterfahren so heikel ist
Die Abfahrt, im Fachjargon Egress genannt, klingt nach einem kleinen Schritt, ist aber eine genau festgelegte Abfolge. Die Landeplattform hat zwei Rampenpaare, eines vorn und eines hinten. Welchen Weg der Rover nimmt, entscheidet das Bodenteam auf der Erde. Das Problem: Die Lage rund um den Lander kennen die Fachleute nur aus Bildern von Mars-Orbitern. Je nachdem, wo und wie der Lander aufsetzt, kann ein Ausgang durch Felsen oder Gefälle versperrt sein. ESA-Roverteamleiter Eric Zekri nennt die Wahl der Fahrtrichtung deshalb die erste und wichtigste Entscheidung überhaupt. Korrigieren lässt sie sich nicht: Ist der Rover einmal unten, gibt es nach seinen Worten kein Zurück – auf dem Mars habe man nur einen Versuch.
Schon das Ausklappen der Rampen ist ein kritischer Moment. Die drei Meter langen Aluminiumrampen reisen zusammengefaltet zum Mars. Nach der Landung löst laut ESA ein einzelner Bolzen ihre Entfaltung aus, die höchstens fünf Minuten dauern soll. Ein Scharniermechanismus sorgt dafür, dass sich die Rampen synchron öffnen. Seitliche Führungsrohre aus Kohlefaser sollen verhindern, dass der Rover herunterfällt, ein eingefrästes Wabenmuster verbessert den Halt der sechs Räder. Entwickelt hat die Rampen das polnische Raumfahrtunternehmen Astronika.
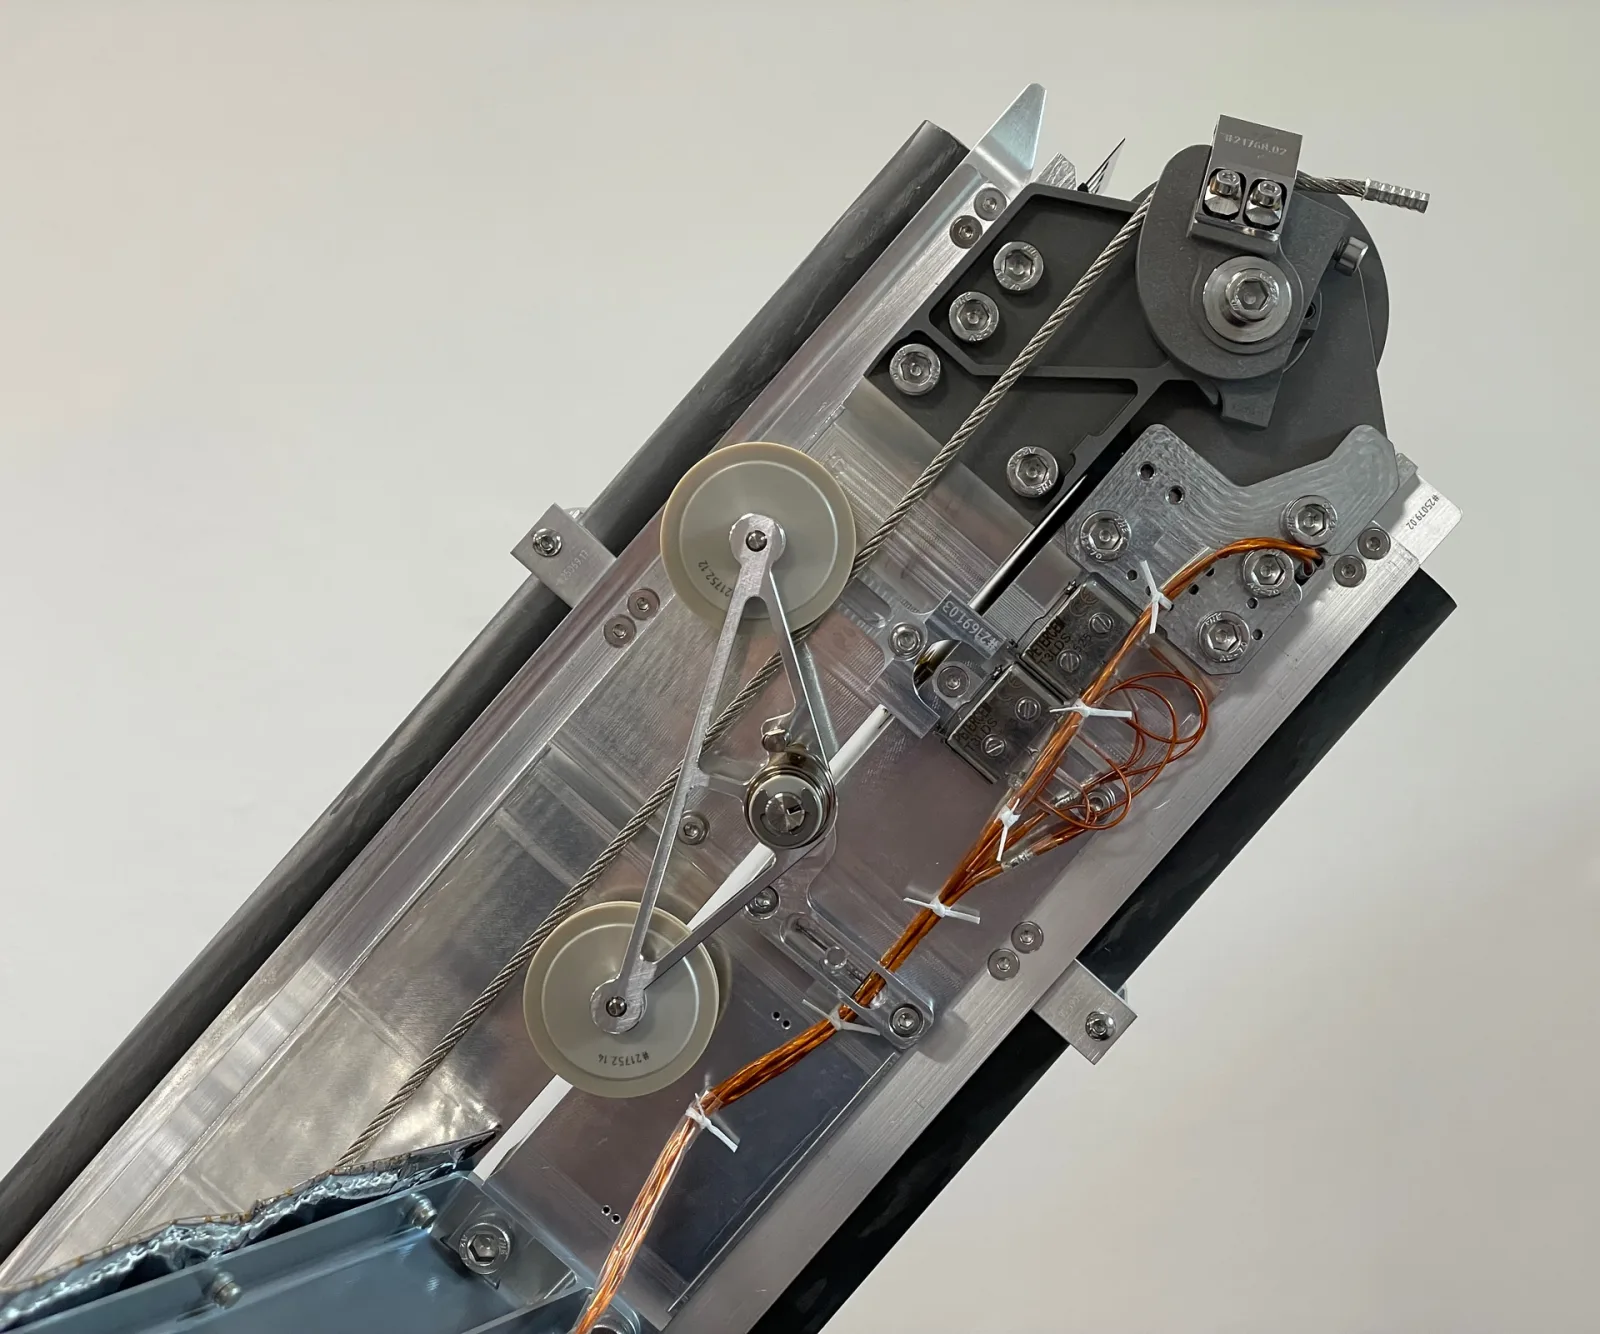
Bild: Scharnier der Ausfahrrampen für Rosalind Franklin. Die zwei Rollen in der Mitte sollen ein gleichmäßiges Ausklappen sichern, die orangefarbenen Kabel melden die erfolgreiche Entfaltung. ESA/Astronika, CC BY-SA 3.0 IGO, via Wikimedia Commons
Auch zeitlich ist die Abfahrt kein schneller Vorgang. Bei einer ersten Simulation, über die die ESA Anfang 2022 berichtete, dauerte das eigentliche Herunterfahren rund 15 Minuten. Der gesamte Ablauf erstreckt sich aber über mehrere Marstage, denn nach der Landung muss der Rover zunächst seine Räder entfalten und den Kameramast aufrichten. Damals übte Amalia noch für die russische Landeplattform Kazachok, die inzwischen nicht mehr Teil der Mission ist.
Neuer Lander, neue Partner: Start 2028, Landung 2030
Dass Rosalind Franklin eine neue Plattform braucht, ist eine Folge des russischen Angriffs auf die Ukraine. Ursprünglich sollte die Mission im September 2022 in Zusammenarbeit mit Roskosmos starten. Im März 2022 setzte die ESA den Start aus, im Juli 2022 beendete sie die Kooperation. Seitdem wird die Mission mit europäischen Bauteilen und US-Unterstützung neu aufgestellt.
Der aktuelle Plan sieht so aus: Die ESA liefert Trägermodul, Landeplattform und Rover und verantwortet den Betrieb auf der Marsoberfläche. Die Landeplattform entwickelt Airbus in Großbritannien, die vier Landebeine stammen vom spanischen Unternehmen Sener. Die NASA steuert über ihr Projekt ROSA den Start bei, außerdem die Bremstriebwerke der Landeplattform, Radioisotopen-Heizelemente, die den Rover warm halten, sowie ein Massenspektrometer und Elektronik für das Instrument MOMA, das nach organischen Molekülen sucht. Gestartet werden soll mit einer Falcon Heavy von SpaceX vom Kennedy Space Center, laut NASA frühestens Ende 2028. Die Landung in der Region Oxia Planum ist für 2030 vorgesehen. Den späten Ankunftstermin hat die ESA bewusst gewählt, damit der Rover nicht in die Saison der globalen Staubstürme gerät.
Gesichert ist dieser Plan noch nicht in jeder Hinsicht. Auf europäischer Seite haben die ESA-Mitgliedstaaten bei ihrem Ministerrat Ende 2025 die volle Finanzierung zugesagt. In den USA dagegen war im Haushaltsentwurf der Regierung für das Fiskaljahr 2027 laut einem Bericht von SpacePolicyOnline aus dem April kein Geld für die Mission zu erkennen. NASA-Chef Jared Isaacman erklärte damals bei einer Anhörung im Repräsentantenhaus, der Start werde aus Mitteln des Fiskaljahrs 2026 bezahlt; wie Heizelemente und Bremstriebwerke finanziert werden, ließ er offen. Über den Haushalt entscheidet am Ende der Kongress.
Das wissenschaftliche Ziel bleibt unverändert: Rosalind Franklin soll als erster Rover bis zu zwei Meter tief in den Marsboden bohren und dort Proben entnehmen, die vor Strahlung und extremen Temperaturen geschützt sind. Die Abfahrt von der Plattform ist der erste Schritt, der dafür gelingen muss – und nach dem Test in Turin wissen die Teams nun genauer, worauf es dabei ankommt.
Quellen
- ESA: ExoMars rover twin rehearses first drive (12.10.2026)
- ESA: Rolling out the red carpet for Mars (03.12.2025)
- ESA: ExoMars stretches out its legs (06.08.2026)
- ESA: ExoMars Rosalind Franklin rover will have a European landing platform (30.03.2025)
- ESA: FAQ: The 'rebirth' of ESA's ExoMars Rosalind Franklin mission (Stand Anfang 2024)
- ESA: Steady driving towards ExoMars launch (18.01.2022)
- NASA Science: NASA Begins Implementation for ESA's Rosalind Franklin Mission to Mars (16.04.2026)
- SpacePolicyOnline: Top House NASA Appropriator Calls Budget Request "Disappointing" (27.04.2026)
- The Register: NASA sets Europe's jinxed Mars rover mission rolling again (17.04.2026)
Bildnachweis
- Aufmacher: Modell des Rosalind-Franklin-Rovers in Noordwijk (2024) von Mike Peel (www.mikepeel.net), Lizenz CC BY-SA 4.0, via Wikimedia Commons
- Im Text: Rolling out the red carpet for Mars von ESA/Astronika (European Space Agency), Lizenz CC BY-SA 3.0 IGO, via Wikimedia Commons

