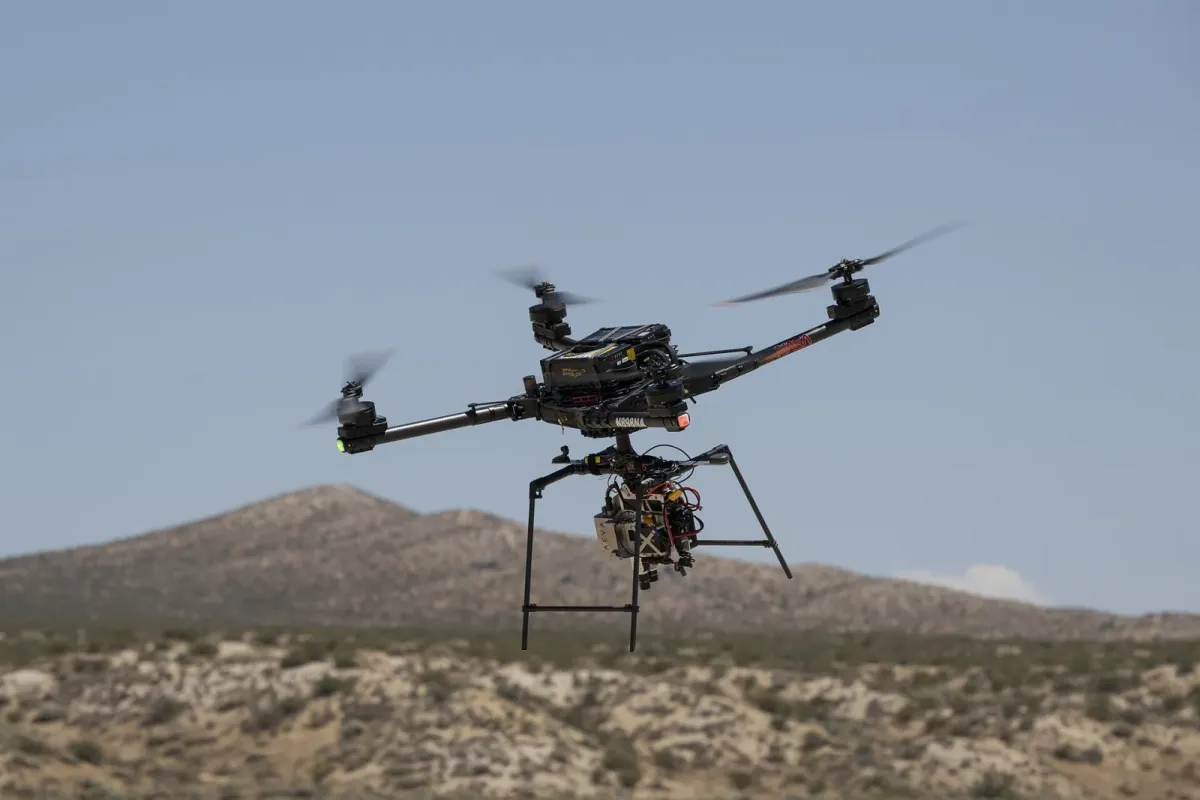
Bei den Apollo-Landungen mussten die Astronauten noch selbst Landmarken auf der Mondoberfläche wiedererkennen, um zu wissen, wo sie gerade waren. Künftige Mondlander sollen das allein erledigen – und dazu noch erkennen, ob der angepeilte Landeplatz wirklich sicher ist. Genau dafür hat die NASA das Navigations- und Landesystem SPLICE entwickelt, kurz für „Safe and Precise Landing – Integrated Capabilities Evolution“. Am 4. November hat das Armstrong Flight Research Center der NASA über eine Testreihe berichtet, bei der das System an Bord einer Drohne simulierte Mondlandungen geflogen ist.
Drohnenflug über dem Rogers Dry Lake
Getragen wurde die SPLICE-Nutzlast von einer Alta X, einem ferngesteuerten Lastenkopter mit vier Rotoren des US-Herstellers Freefly Systems. Im Juni und Juli integrierten Fachleute des Johnson Space Center in Houston, wo SPLICE entwickelt wurde, und des Armstrong-Zentrums in Edwards (Kalifornien) die Nutzlast und flogen erste Tests. Dabei prüften sie Kommunikation, Datenverarbeitung, Telemetrie und Steuerung zwischen SPLICE und Drohne, am 15. Juli etwa bei Schwebeflügen.
Am 27. August folgten dann simulierte Sinkflüge und Landungen wie auf dem Mond, und zwar über dem Rogers Dry Lake, einem ausgetrockneten Seebett neben dem Armstrong-Zentrum. Nach NASA-Angaben kartierte SPLICE dabei das Gelände unter der Drohne und bewertete mögliche Landeflächen. Stufte das System den angepeilten Platz als unsicher ein, lenkte es die Drohne selbstständig zu einer sichereren Stelle um. Grundlage sind hochaufgelöste digitale Höhenmodelle, die SPLICE aus Lidar- und anderen Sensordaten berechnet.
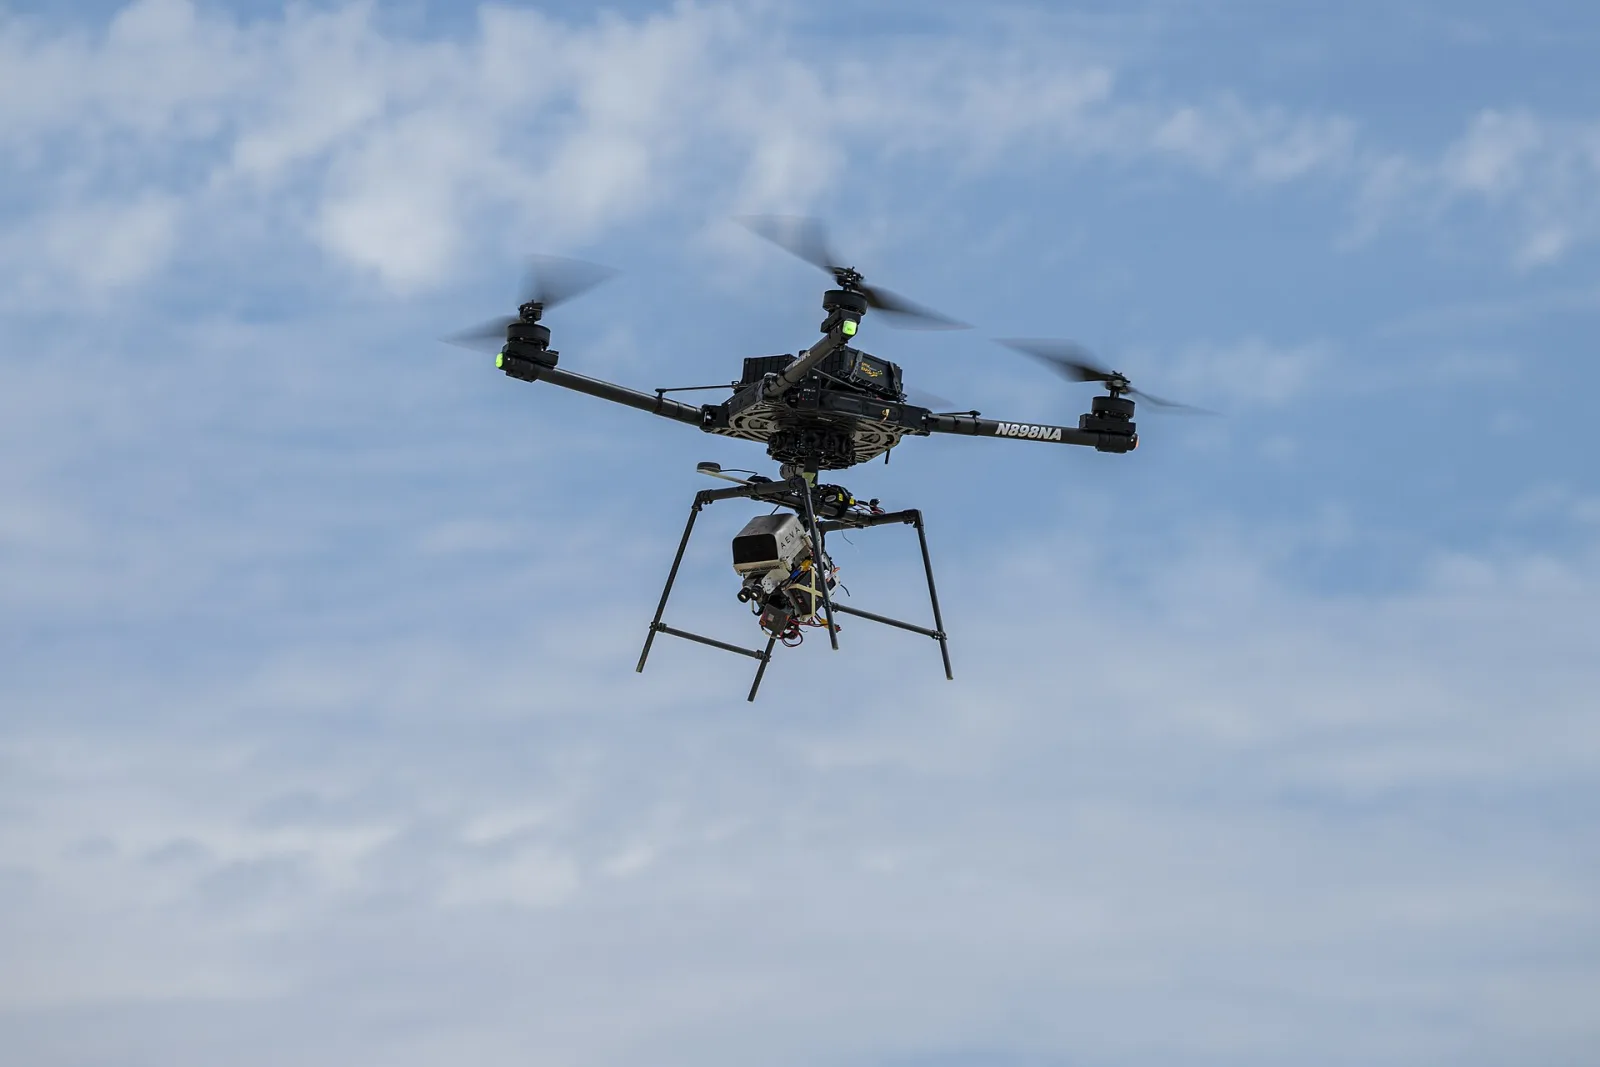
Bild: Die Alta-X-Drohne mit der SPLICE-Nutzlast beim Flug am 27. August 2026 nahe dem Armstrong Flight Research Center. NASA/Ryan Kline, gemeinfrei, via Wikimedia Commons

„Dieser Flugtest ist der Höhepunkt von fast einem Jahrzehnt Arbeit für das SPLICE-Projekt“, sagte Projektmanager Davis Adams laut der NASA-Mitteilung (übersetzt). Der Flug habe den technischen Reifegrad angehoben und das System auf den Einsatz bei künftigen unbemannten und bemannten Mondflügen vorbereitet. Die geprüften Lenk- und Navigationsverfahren ließen sich auf Landungen auf der Erde, dem Mond und dem Mars übertragen. Messwerte etwa zur erreichten Genauigkeit nennt die NASA nicht.
Auf der SPLICE-Projektseite listet die NASA für August 2026 außerdem Drohnenflüge mit geschlossenem Regelkreis auf dem „Lunar Surface Proving Ground“ der Firma Voyager Technologies in Mojave, Kalifornien. Dort wurden zwei neuere Bausteine erprobt: eine adaptive Lenkung, die treibstoffsparende Bahnen berechnet und auf einen neu gewählten Landeplatz umsteuern kann, und eine Navigation anhand von Höhenkarten. Für September 2026 nennt die Seite den Abschluss des Projekts.
So arbeitet SPLICE: Kamera, Laser und ein eigener Landecomputer
SPLICE ist kein einzelnes Gerät, sondern eine Kombination aus Sensoren, Software und Rechentechnik, die während des gesamten Abstiegs zusammenarbeiten. Die NASA beschreibt den Ablauf einer Mondlandung so:
- Terrain Relative Navigation (TRN): Eine Kamera fotografiert im Anflug die Oberfläche und vergleicht die Bilder mit vorab geladenen Karten aus Satellitenaufnahmen. So weiß der Lander, wo er sich relativ zu bekannten Geländemerkmalen befindet. Den Algorithmus liefert die Firma Draper.
- Navigation Doppler Lidar (NDL): Ab rund zehn Kilometern Höhe schickt das Gerät Laserstrahlen zur Oberfläche und bestimmt aus den Reflexionen Geschwindigkeit und Höhe des Landers. Laut NASA misst es deutlich genauer als die bisher üblichen Radarsensoren und ist zugleich kleiner, leichter und sparsamer. Entwickelt wurde es am Langley Research Center.
- Hazard Detection Lidar (HDL): Ab etwa 500 Metern Höhe tastet ein Laserscanner das Landegebiet ab und erzeugt eine 3D-Karte. Software erkennt darin Gefahren wie steile Hänge und große Felsen und sucht innerhalb eines Kreises von etwa 100 Metern Durchmesser den sichersten Aufsetzpunkt. Der Sensor stammt vom Goddard Space Flight Center.
- Descent and Landing Computer (DLC): Ein Mehrkernrechner vom Johnson Space Center wertet alle Sensordaten aus und wählt den Landeplatz. Derzeit steckt darin ein kommerzieller Prozessor, später soll ihn der HPSC-Prozessor (High-Performance Space Computing) ersetzen, den die NASA entwickelt.
Fast ein Jahrzehnt Testflüge
Das Projekt startete im Oktober 2017 und baut auf älteren Vorarbeiten auf. Vorläufer der Sensoren aus dem früheren NASA-Projekt ALHAT flogen schon 2014 auf dem Versuchslander Morpheus. 2017 flog über das NASA-Programm Flight Opportunities ein Vorläufer des Doppler-Lidars auf der senkrecht startenden und landenden Versuchsrakete Xodiac von Masten Space Systems, im Juni 2019 folgten Tests auf einem Raketenschlitten bei knapp 250 Metern pro Sekunde, im September 2019 ein Xodiac-Flug mit der Kameranavigation.
Am 13. Oktober 2020 flogen dann mehrere SPLICE-Komponenten gemeinsam auf der suborbitalen Rakete New Shepard von Blue Origin. Kameranavigation, Doppler-Lidar und Landecomputer waren am oberen Teil der wiederverwendbaren Erststufe montiert, um Daten zu sammeln, während diese nach dem Aufstieg auf rund 100 Kilometer Höhe senkrecht zur Erde zurückkehrte. Der Gefahrenlidar flog damals noch nicht mit, er wurde im März 2025 zusammen mit Landecomputer und Auswertesoftware an Bord eines Hubschraubers über einem Testfeld am Kennedy Space Center erprobt.
Vom Testobjekt zur Software für die Industrie
Das Lenk- und Navigationssystem soll in den Softwarekatalog der NASA aufgenommen werden, nach Adams’ Angaben ist das für diesen Herbst geplant. Man stimme sich bereits mit der Industrie über die Nutzung ab. Einige Firmen prüften die Navigation für Präzisionslandungen und mögliche Erweiterungen für autonome Fahrzeuge auf der Oberfläche.
Nach NASA-Angaben hat die Behörde mit mehreren kommerziellen Mondlander-Herstellern zusammengearbeitet, um Varianten von SPLICE in deren Plattformen einzubauen. Einige Lander, die für kommende Missionen des NASA-Programms Moon Base vorgesehen sind, nutzten demnach Daten aus der Entwicklung solcher Systeme für weiche Landungen. Moon Base ist das Vorhaben der NASA, nahe dem Mond-Südpol einen Außenposten für Forschung und spätere bemannte Einsätze aufzubauen; in der ersten Phase bis 2029 sind mehr als 20 robotische Landungen vorgesehen. Auch einzelne Bausteine haben den Weg in die Wirtschaft gefunden: Den Doppler-Lidar hat die Firma Psionic aus Hampton (Virginia) bereits 2016 lizenziert und zu einem kompakteren, robusteren System weiterentwickelt, das die NASA im Februar 2025 unter dem Flügel eines F/A-18-Forschungsjets erprobte. Das ursprüngliche NDL der NASA hat die Behörde 2024 an Bord eines kommerziellen Mondlanders demonstriert.
Einordnung: Mond zuerst, Mars später
Dass kamerabasierte Geländenavigation auch auf dem Mars funktioniert, hat die NASA bereits gezeigt, allerdings mit einem anderen System. Der Rover Perseverance landete am 18. Februar 2021 mithilfe des am Jet Propulsion Laboratory entwickelten Lander Vision System im Jezero-Krater, einem Gebiet, das zuvor als zu gefährlich für eine Landung galt. Laut JPL setzte er weniger als fünf Meter neben dem Punkt auf, den das System angesteuert hatte.
SPLICE geht einen Schritt weiter, weil es Gefahren nicht nur aus vorab erstellten Karten kennt, sondern im Anflug selbst erkennt. Die NASA sieht den ersten Einsatz auf dem Mond, etwa an Orten nahe Kratern mit ewigem Schatten oder in Gebieten mit vielen Felsbrocken, die bei den Apollo-Missionen nicht infrage kamen. Langfristig könnte die Technik laut NASA auch helfen, Menschen auf dem Mars zu landen, nach Darstellung der Behörde womöglich schon in den 2030er-Jahren. Das ist allerdings eine Perspektive, kein Plan mit Termin. Für das komplette System samt Gefahrenerkennung steht der Praxistest auf dem Mond ohnehin noch aus.
Quellen
- NASA: NASA Navigation Experiment Shows Promise for Planetary Landings (04.11.2026)
- NASA Space Technology Mission Directorate: Safe and Precise Landing – Integrated Capabilities Evolution (SPLICE) (Stand 25.08.2026)
- NASA: NASA Technology Enables Precision Landing Without a Pilot (17.09.2020)
- NASA: NASA Tipping Point Partnership with Blue Origin to Test Precision Lunar Landing Technologies (22.09.2020, mit Nachtrag zum Flug am 13.10.2020)
- NASA: The Sky’s Not the Limit – Testing Precision Landing Tech for Future Space Missions (26.03.2025)
- NASA: NASA Provides Updates on Moon Base Cargo Landers, Tech Demonstrations (04.08.2026)
- NASA Science: Terrain Relative Navigation – Landing Between the Hazards (15.02.2021)
- NASA JPL Robotics: Terrain Relative Navigation (Mars 2020)
- Freefly Systems: Alta X
Bildnachweis
- Aufmacher: An Alta-X drone flies … SPLICE experiment near NASA’s Armstrong Flight Research Center (AFRC2026-0152-30) von NASA/Ryan Kline (NASA Armstrong Flight Research Center), gemeinfrei (Public Domain, Werk der US-Regierung), via Wikimedia Commons
- Im Text: An Alta-X drone flies … SPLICE experiment near NASA’s Armstrong Flight Research Center (AFRC2026-0179-18) von NASA/Ryan Kline (NASA Armstrong Flight Research Center), gemeinfrei (Public Domain, Werk der US-Regierung), via Wikimedia Commons
